Closed-Loop-Systeme – Funktion, Aufbau und Einsatz in CNC-Maschinen
Ein Closed-Loop-System arbeitet mit einem geschlossenen Regelkreis. Es erfasst eine tatsächliche Größe, vergleicht sie mit dem vorgegebenen Sollwert und beeinflusst den Antrieb, um Abweichungen zu verringern.
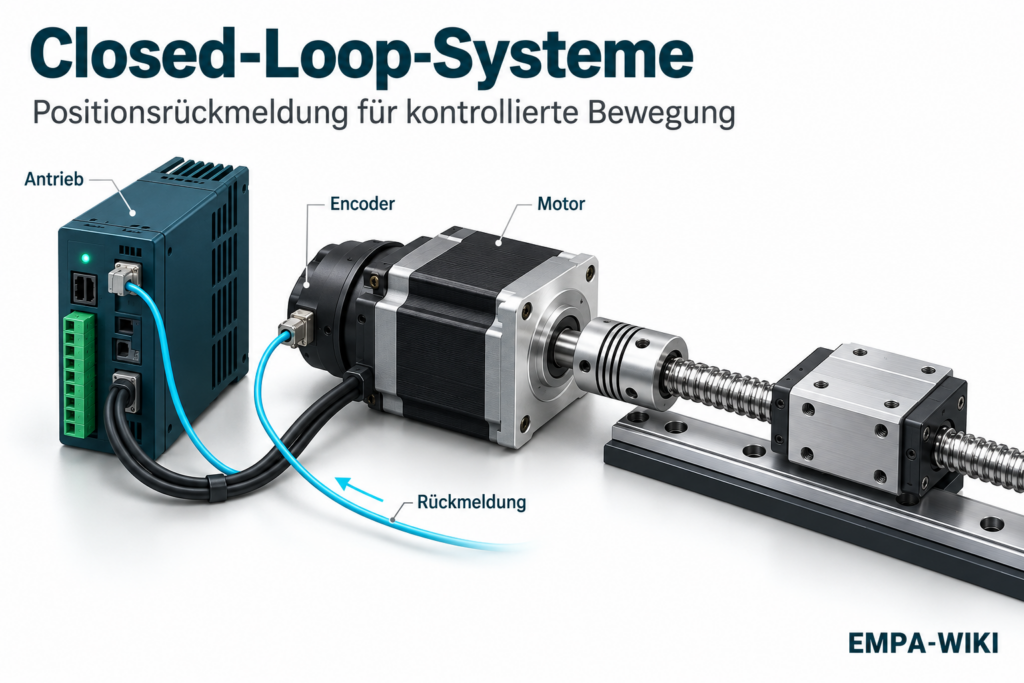
Bei CNC-Maschinen betrifft dies beispielsweise die Position einer Motorwelle oder einer Maschinenachse. Ein Messsystem liefert die Rückmeldung, anhand derer der Regler den Achsantrieb überwacht und die Bewegung korrigiert.
Kurz gesagt:
Closed-Loop-System = Antriebssystem mit Rückmeldung und Regelung der erfassten Größe.
Was bedeutet Closed Loop?
„Closed Loop“ bedeutet „geschlossener Regelkreis“.
Die Rückmeldung schließt den Kreis zwischen Bewegungsvorgabe und tatsächlicher Bewegung. Der Antrieb erhält dadurch Informationen darüber, ob und wie die Vorgabe umgesetzt wurde.
Zu einem solchen System gehören grundsätzlich:
- Sollwertvorgabe
- Regler
- Leistungsteil beziehungsweise Motortreiber
- Motor und Mechanik
- Messsystem
- Rückführung des Messwerts
Welche Größe geregelt wird, hängt vom Aufbau ab. Möglich sind beispielsweise Position, Drehzahl oder Motorstrom.
Ein geschlossener Stromregelkreis allein bedeutet noch nicht, dass auch die Position geregelt wird.
Wie funktioniert ein Closed-Loop-System?
Die Steuerung gibt eine gewünschte Bewegung vor. Der Motor treibt die Mechanik an, während ein Messsystem die tatsächliche Bewegung erfasst.
Der Regler vergleicht Soll- und Istwert. Bei einer Abweichung verändert er seine Stellgröße, beispielsweise die Drehmomentvorgabe.
Der Ablauf lässt sich vereinfacht beschreiben:
- Die Steuerung gibt die gewünschte Position vor.
- Der Antrieb setzt die Bewegung um.
- Das Messsystem erfasst die tatsächliche Position.
- Der Regler berechnet die Positionsabweichung.
- Der Antrieb reagiert innerhalb seiner Leistungsgrenzen.
Diese Vorgänge werden während des Betriebs wiederholt.
Unterschied zwischen Open Loop und Closed Loop
Ein Open-Loop-Positionierantrieb arbeitet ohne Rückmeldung der tatsächlichen Position. Die Steuerung gibt eine Bewegung vor und setzt voraus, dass der Antrieb ihr folgt.
Ein Closed-Loop-Positionierantrieb verwendet dagegen einen gemessenen Istwert.
| Merkmal | Open Loop | Closed Loop |
|---|---|---|
| Positionsrückmeldung | Nicht vorhanden | Vorhanden |
| Vergleich von Soll- und Istposition | Nicht möglich | Möglich |
| Erkennung von Positionsabweichungen | Ohne zusätzliche Messung nicht möglich | Innerhalb der Messmöglichkeiten |
| Automatische Positionskorrektur | Nicht vorhanden | Innerhalb der Regel- und Leistungsgrenzen |
| Technischer Aufwand | Meist geringer | Meist höher |
| Bedeutung der Messsystemposition | Entfällt für die Positionsregelung | Entscheidend |
Auch ein Open-Loop-Schrittmotortreiber kann seine Wicklungsströme regeln. Die Bezeichnung Open Loop bezieht sich in diesem Zusammenhang auf die fehlende Positionsrückmeldung.
Welche Aufgabe übernimmt der Encoder?
Ein Encoder erfasst eine Bewegung oder Position und liefert entsprechende Signale an den Antrieb oder die Steuerung.
Bei einem Drehgeber wird die Winkelposition erfasst. Ein lineares Messsystem erfasst dagegen einen Verfahrweg.
Wichtige Eigenschaften sind:
- Auflösung
- Messgenauigkeit
- Signalart
- Schnittstelle
- zulässige Geschwindigkeit
- Montagebedingungen
Die Encoderauflösung allein beschreibt nicht die erreichbare Genauigkeit des gesamten Antriebs.
Inkrementelle und absolute Encoder
Inkrementeller Encoder
Ein inkrementeller Encoder liefert Signale für Bewegungsänderungen. Die Auswertung zählt diese Änderungen und bestimmt daraus die Position gegenüber einem festgelegten Bezugspunkt.
Nach dem Einschalten muss der Positionsbezug je nach System durch eine Referenzfahrt oder ein anderes Verfahren hergestellt werden.
Bei einer Referenzfahrt wird eine definierte Maschinenposition angefahren. Weitere Grundlagen erklärt der Artikel zum Referenzpunkt.
Absoluter Encoder
Ein absoluter Encoder liefert einen Positionswert innerhalb seines Erfassungsbereichs.
Dabei wird unterschieden zwischen:
- Singleturn-Erfassung innerhalb einer Umdrehung
- Multiturn-Erfassung über mehrere Umdrehungen
Ein Absolutmesssystem ermöglicht damit eine eindeutige Positionszuordnung innerhalb seines Messbereichs.
Ob eine Referenzfahrt entfallen kann, hängt vom gesamten Maschinenaufbau ab. Ein absoluter Motorencoder erfasst nicht automatisch jede Veränderung der nachfolgenden Mechanik.
Closed-Loop-Schrittmotoren
Ein Closed-Loop-Antrieb kombiniert einen Schrittmotor mit einem geeigneten Messsystem und einem darauf abgestimmten Treiber.
Der Treiber erfasst die Rotorposition und vergleicht sie mit der vorgegebenen Bewegung. Je nach Regelverfahren kann er die Bestromung anpassen und Positionsabweichungen korrigieren.
Bei einer Überlastung kann jedoch auch ein Closed-Loop-Schrittmotor die gewünschte Bewegung nicht mehr ausführen. Überschreitet die Abweichung einen festgelegten Grenzwert, kann der Antrieb einen Fehler melden.
Closed Loop hebt die Drehmoment-, Drehzahl- und Beschleunigungsgrenzen des Motors nicht auf.
Ist ein Closed-Loop-Schrittmotor ein Servomotor?
Ein Closed-Loop-Schrittmotor ist ein geregelter Antrieb. Seine Motorbauart bleibt jedoch die eines Schrittmotors.
Ein üblicher industrieller Servoantrieb verwendet häufig einen anderen Motortyp und eine darauf abgestimmte Regelung.
Die Bezeichnung Closed Loop beschreibt das Regelprinzip. Sie legt keine bestimmte Motorbauart fest.
Für einen Vergleich müssen deshalb die konkreten Eigenschaften betrachtet werden:
- Drehmoment bei Arbeitsdrehzahl
- Beschleunigungsvermögen
- Rotorträgheit
- Regelverhalten
- Genauigkeit
- Wärmeentwicklung
- Betriebsbereich
Wo wird die Position gemessen?
Die Position des Messsystems entscheidet darüber, welche Fehler der Regelkreis erfassen kann.
Messung an der Motorwelle
Ein Motorencoder erfasst die Position des Rotors beziehungsweise der Motorwelle.
Die Position der Maschinenachse wird aus Motorbewegung, Übersetzung und Spindelsteigung abgeleitet.
Bei einem Kugelgewindetrieb mit 5 mm Steigung entspricht eine vollständige Spindelumdrehung theoretisch einer linearen Bewegung von 5 mm.
Fehler hinter der Messstelle werden dadurch nicht unmittelbar erfasst. Dazu gehören beispielsweise:
- Spiel in der Übertragung
- Schlupf einer Kupplung
- Steigungsabweichungen einer Gewindespindel
- thermische Längenänderungen der Spindel
Mechanisches Achsspiel kann deshalb trotz korrekt geregelter Motorposition zu einer abweichenden Achsposition führen.
Direkte Messung an der Maschinenachse
Ein lineares Messsystem kann die Position des Achsschlittens direkt erfassen.
Dadurch werden bestimmte Fehler der Übertragung in den Positionsregelkreis einbezogen. Voraussetzung ist, dass Steuerung und Antrieb diese Rückmeldung tatsächlich für die Regelung verwenden.
Ein angeschlossenes Messsystem, das nur Positionen anzeigt, schließt noch keinen Positionsregelkreis.
Semi-Closed Loop und Fully Closed Loop
Bei CNC-Maschinen wird häufig zwischen einer indirekten und einer direkten Positionserfassung unterschieden.
| Ausführung | Messstelle | Bedeutung |
|---|---|---|
| Semi-Closed Loop | Motor oder Antriebsspindel | Achsposition wird aus der Drehbewegung abgeleitet |
| Fully Closed Loop | Bewegte Maschinenachse | Achsposition wird direkt zurückgeführt |
Ein Closed-Loop-Schrittmotor mit Motorencoder ist somit hinsichtlich der Motorposition geschlossen geregelt. Bezogen auf die gesamte Linearachse entspricht die indirekte Messung einer Semi-Closed-Loop-Anordnung.
Auch eine direkte Achsmessung erfasst nicht automatisch jede Verformung zwischen Messstelle und Werkzeugkontakt.
Was ist ein Schleppfehler?
Der Schleppfehler ist die Differenz zwischen Soll- und Istposition:
Schleppfehler = Sollposition − Istposition
Beispiel
Die vorgegebene Position beträgt 100,000 mm. Gemessen werden 99,980 mm.
100,000 mm − 99,980 mm = 0,020 mm
Die Positionsabweichung beträgt in diesem Beispiel 20 µm.
Während einer Bewegung kann eine begrenzte Abweichung auftreten. Ob sie zulässig ist, hängt von Anwendung, Reglerauslegung und Überwachungsgrenzen ab.
Eine Fehlermeldung darf nicht durch beliebiges Vergrößern des Grenzwerts verdeckt werden. Zunächst muss ihre Ursache geprüft werden.
Verhindert Closed Loop Schrittverluste?
Ein geeigneter Closed-Loop-Schrittmotorantrieb kann Abweichungen erkennen und innerhalb seiner Möglichkeiten korrigieren.
Eine unbegrenzt hohe Last oder eine blockierte Mechanik kann er jedoch nicht überwinden.
Entscheidend ist außerdem, wie eine Fehlermeldung verarbeitet wird. Meldet nur der Treiber eine Störung, während die CNC-Steuerung weiterarbeitet, kann die Maschine ihre koordinierte Bewegung verlieren.
Das Fehlersignal muss deshalb passend in das Steuerungskonzept eingebunden werden.
Warum ist die Reglereinstellung wichtig?
Ein Regler muss zu Motor, Last und Mechanik passen.
Eine zu aggressive Einstellung kann Schwingungen, Geräusche oder Überschwingen verursachen. Eine zu zurückhaltende Einstellung kann zu langsamer Reaktion und größeren Positionsabweichungen führen.
Wichtige Einflussgrößen sind:
- bewegte Masse
- Lastträgheit
- mechanische Steifigkeit
- Reibung
- Spiel
- verfügbare Motorleistung
- Messsystem
- gewünschte Dynamik
Automatische Einstellverfahren können die Inbetriebnahme erleichtern. Das Ergebnis muss trotzdem unter realen Betriebsbedingungen geprüft werden.
Closed Loop und Mikroschritte
Mikroschritte und Positionsrückmeldung erfüllen unterschiedliche Aufgaben.
Mikroschritte unterteilen die elektrische Bewegungsvorgabe eines Schrittmotors. Die Rückmeldung erfasst dagegen seine tatsächliche Position.
Eine feine Mikroschrittteilung ersetzt keinen Encoder. Umgekehrt garantiert ein Encoder nicht, dass jede beliebig kleine Sollpositionsänderung mechanisch ausgeführt wird.
Für kleine Positionierschritte ist außerdem das inkrementelle Drehmoment wichtig. Es beeinflusst, ob eine einzelne Mikroschrittvorgabe gegen Reibung und Belastung tatsächlich eine Bewegung auslöst.
Die erreichbare Genauigkeit hängt vom gesamten System ab.
Vorteile von Closed-Loop-Systemen
Je nach Ausführung können Closed-Loop-Systeme folgende Vorteile bieten:
- Überwachung der erfassten Position
- Erkennung von Positionsabweichungen
- automatische Korrektur innerhalb des Betriebsbereichs
- bessere Reaktion auf veränderliche Lasten
- Diagnosemöglichkeiten
- kontrollierte Fehlerreaktionen
Ob ein Antrieb zusätzlich weniger Wärme erzeugt oder energieeffizienter arbeitet, hängt vom konkreten Regelverfahren und der Anwendung ab.
Bei Positionieraufgaben müssen außerdem Genauigkeit und Wiederholgenauigkeit unterschieden werden. Eine Achse kann eine Position wiederholt sehr ähnlich anfahren und trotzdem eine systematische Abweichung zur gewünschten Position besitzen.
Grenzen von Closed-Loop-Systemen
Auch ein geschlossen geregelter Antrieb benötigt eine geeignete Mechanik und ausreichende Leistungsreserven.
Closed Loop beseitigt nicht automatisch:
- Spiel
- Verspannungen
- übermäßige Reibung
- unzureichendes Motordrehmoment
- mechanische Instabilität
- Fehler außerhalb der Messstrecke
Die Rückmeldung verbessert die Regelungsmöglichkeiten. Sie ersetzt keine sorgfältige Konstruktion.
Häufige Fehler bei der Auslegung
Encoder vorhanden, aber keine Positionsregelung
Ein Messsystem muss tatsächlich in den entsprechenden Regelkreis eingebunden sein.
Motorposition mit Achsposition gleichgesetzt
Ein Motorencoder erfasst die nachfolgende Übertragung nicht unmittelbar.
Zu geringe Leistungsreserve
Die Regelung kann fehlendes Drehmoment nicht beliebig ersetzen.
Fehlersignal nicht ausgewertet
Eine erkannte Antriebsstörung muss eine passende Reaktion der Maschinensteuerung auslösen.
Messauflösung mit Genauigkeit verwechselt
Viele Encoderzählwerte bedeuten nicht automatisch eine entsprechend hohe Positioniergenauigkeit.
Instabile Reglereinstellung
Eine ungeeignete Einstellung kann die Bewegung verschlechtern und Schwingungen verursachen.
Häufig gestellte Fragen zu Closed-Loop-Systemen
Was bedeutet Closed Loop?
Closed Loop bezeichnet einen geschlossenen Regelkreis mit Rückmeldung der geregelten Größe.
Benötigt jedes Closed-Loop-System einen Encoder?
Nicht zwingend. Erforderlich ist eine geeignete Rückmeldung der geregelten Größe. Bei Positionierantrieben werden häufig Encoder verwendet.
Kann ein Closed-Loop-Schrittmotor stehen bleiben?
Ja. Überlastung, Blockierung oder technische Fehler können die Bewegung verhindern.
Ist Closed Loop immer genauer als Open Loop?
Nicht automatisch. Entscheidend sind Messsystem, Regelung, Mechanik und Betriebsbedingungen.
Entfällt die Referenzfahrt?
Das hängt vom Messsystem und vom Maschinenkonzept ab. Die Bezeichnung Closed Loop allein sagt darüber nichts aus.
Bei inkrementeller Positionserfassung muss ein eindeutiger Bezug hergestellt werden. Bei absoluter Positionserfassung kann eine klassische Referenzfahrt unter geeigneten Voraussetzungen entfallen.
Ist Closed Loop eine Sicherheitsfunktion?
Eine normale Positionsregelung ist keine automatisch zertifizierte Sicherheitsfunktion. Sicherheitsfunktionen müssen gesondert ausgelegt werden.
Kurz erklärt
Ein Closed-Loop-System verwendet eine Rückmeldung, um Soll- und Istwerte zu vergleichen und Abweichungen zu verringern.
Bei CNC-Antrieben ist besonders wichtig, ob die Motorposition oder die tatsächliche Achsposition gemessen wird.
Die erreichbare Genauigkeit entsteht aus dem Zusammenspiel von Messsystem, Regelung, Antrieb und Mechanik.