Schrittmotor – Funktion, Aufbau und Einsatz in CNC-Maschinen
Ein Schrittmotor ist ein elektrischer Motor, dessen Welle sich durch eine gezielte Ansteuerung in definierten Winkelschritten bewegt. Dadurch lassen sich Drehbewegungen und Positionieraufgaben kontrolliert ausführen.
Schrittmotoren werden beispielsweise in CNC-Fräsen, 3D-Druckern, Positioniertischen und Automatisierungsanlagen eingesetzt. Über eine Gewindespindel oder einen Zahnriemen kann ihre Drehbewegung in eine lineare Bewegung umgewandelt werden.
Kurz gesagt:
Schrittmotor = elektrischer Motor für kontrollierte Drehbewegungen in definierten Schritten.
Was ist ein Schrittmotor?
Ein Schrittmotor arbeitet mit elektromagnetischen Feldern. Seine Wicklungen werden durch einen passenden Motortreiber in einer festgelegten Reihenfolge bestromt. Der Rotor richtet sich nach dem entstehenden Magnetfeld aus.
Bei einer üblichen Ansteuerung über Schritt- und Richtungssignale bestimmt:
- die Anzahl der Schrittimpulse den vorgegebenen Drehwinkel
- die Impulsfrequenz die vorgegebene Drehzahl
- das Richtungssignal die Drehrichtung
Ein klassischer Schrittmotorantrieb kann ohne Positionsrückmeldung betrieben werden. Voraussetzung ist, dass der Motor den vorgegebenen Bewegungen tatsächlich folgt und keine Schritte verliert.
Wie ist ein Schrittmotor aufgebaut?
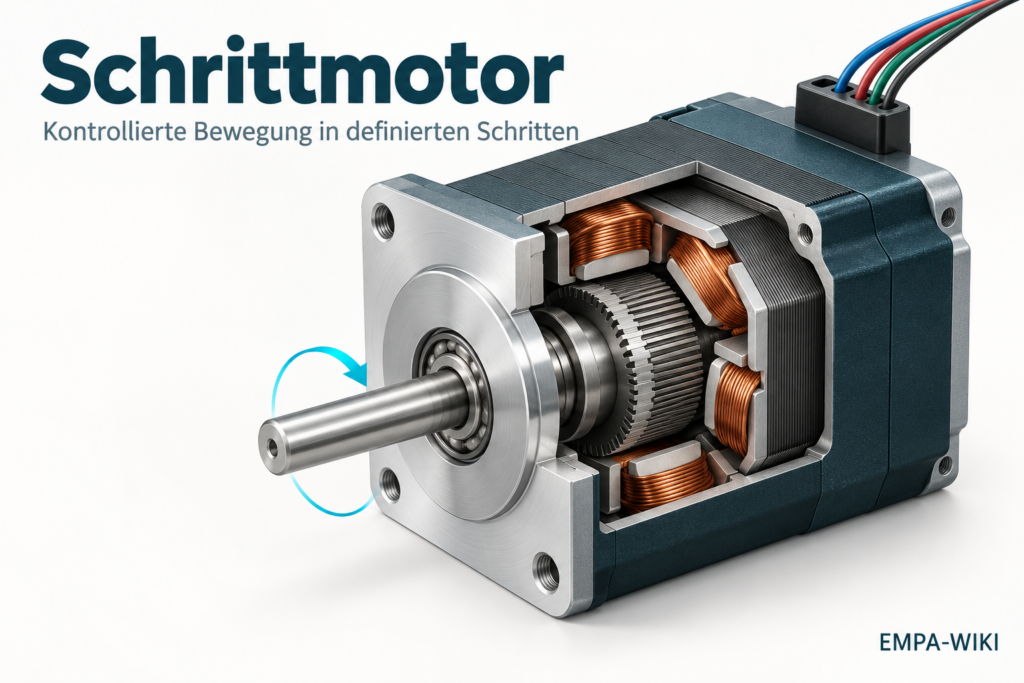
Zu den wesentlichen Bauteilen gehören:
- Stator mit elektrischen Wicklungen
- Rotor
- Motorwelle
- Lager
- Motorgehäuse
- elektrische Anschlüsse
Der Stator bildet den feststehenden Teil des Motors. Der Rotor ist mit der Motorwelle verbunden und dreht sich innerhalb des Stators.
Bei Hybrid-Schrittmotoren besitzt der Rotor eine fein verzahnte Struktur und einen Permanentmagneten. Auch die Statorpole sind entsprechend gestaltet. Das Zusammenspiel dieser Bauteile ermöglicht kleine Schrittwinkel.
Für den Betrieb benötigt der Motor einen geeigneten Schrittmotortreiber und eine passende Stromversorgung.
Wie funktioniert ein Schrittmotor?
Der Motortreiber verändert die Ströme in den Motorwicklungen. Dadurch verschiebt sich die magnetische Sollposition, der der Rotor folgt.
Beim Vollschrittbetrieb werden aufeinanderfolgende Positionen im Abstand des grundlegenden Schrittwinkels angefahren.
Beim Mikroschrittbetrieb verändert der Treiber die Phasenströme abgestuft. Dadurch entstehen zusätzliche magnetische Zwischenpositionen.
Der Motor folgt diesen Vorgaben jedoch nur innerhalb seiner verfügbaren Drehmoment- und Dynamikgrenzen. Eine zu hohe Belastung oder Beschleunigung kann dazu führen, dass er die Bewegung nicht mehr korrekt ausführt.
Was bedeutet der Schrittwinkel?
Der Schrittwinkel beschreibt den Winkel, um den sich die Motorwelle bei einem Vollschritt nominell bewegt.
Typische Schrittwinkel sind:
- 1,8°
- 0,9°
- 0,72°
- 0,36°
Welche Werte verfügbar sind, hängt von der Motorbauart ab.
Die Vollschrittzahl pro Umdrehung wird berechnet mit:
Vollschritte pro Umdrehung = 360° ÷ Schrittwinkel
Beispiel: Schrittmotor mit 1,8°
360° ÷ 1,8° = 200
Der Motor benötigt nominell 200 Vollschritte für eine vollständige Umdrehung.
Beispiel: Schrittmotor mit 0,9°
360° ÷ 0,9° = 400
Dieser Motor benötigt nominell 400 Vollschritte pro Umdrehung.
Ein kleinerer Schrittwinkel bedeutet eine feinere Vollschrittauflösung. Die erreichbare Maschinengenauigkeit hängt zusätzlich von Antrieb, Mechanik und Belastung ab.
Vollschritt, Halbschritt und Mikroschritt
Vollschritt
Beim Vollschrittbetrieb bewegt sich die magnetische Sollposition jeweils um einen vollständigen Grundschritt.
Diese Betriebsart besitzt eine vergleichsweise grobe Auflösung und kann zu deutlich wahrnehmbaren Schwingungen führen.
Halbschritt
Beim Halbschrittbetrieb wird der Grundschritt in zwei Teilbewegungen unterteilt.
Ein Motor mit 1,8° Grundschrittwinkel besitzt dann nominell eine Schrittweite von 0,9°.
Mikroschritt
Beim Mikroschrittbetrieb wird der Grundschritt elektronisch weiter unterteilt.
Typische Einstellungen sind beispielsweise:
- 1/4-Schritt
- 1/8-Schritt
- 1/16-Schritt
- 1/32-Schritt
Bei einem Motor mit 200 Vollschritten pro Umdrehung ergeben sich im 1/16-Mikroschrittbetrieb:
200 × 16 = 3.200 Mikroschritte pro Umdrehung
Mikroschritte können den Lauf ruhiger machen und Geräusche sowie Schwingungen reduzieren.
Erhöhen Mikroschritte die Genauigkeit?
Mikroschritte erhöhen zunächst die Ansteuerungsauflösung. Sie verbessern die tatsächliche Positioniergenauigkeit jedoch nicht automatisch im gleichen Verhältnis.
Die erreichte Rotorposition hängt unter anderem ab von:
- Belastung
- Reibung
- Motorbauweise
- Qualität der Stromregelung
- mechanischer Steifigkeit
Bei sehr kleinen Mikroschritten ist das zusätzliche Drehmoment zwischen benachbarten Sollpositionen gering. Unter Last kann deshalb ein einzelner Mikroschritt eine kleinere Bewegung als berechnet oder zunächst keine erkennbare Bewegung auslösen.
Das bedeutet nicht, dass das gesamte verfügbare Motordrehmoment entsprechend der Mikroschrittteilung sinkt. Betroffen ist insbesondere das inkrementelle Drehmoment zwischen nahe beieinanderliegenden Positionen.
Schritte pro Millimeter berechnen
Bei einer CNC-Achse mit direkt angetriebener Gewindespindel lässt sich die Ansteuerungsauflösung berechnen:
Schritte pro Millimeter = Vollschritte pro Umdrehung × Mikroschrittfaktor ÷ Spindelsteigung
Die Spindelsteigung wird dabei als axialer Verfahrweg pro Umdrehung eingesetzt.
Beispiel
Gegeben sind:
- Schrittwinkel: 1,8°
- Vollschritte pro Umdrehung: 200
- Mikroschrittfaktor: 16
- Spindelsteigung: 5 mm pro Umdrehung
- direkte Verbindung zwischen Motor und Spindel
Berechnung:
200 × 16 ÷ 5 = 640 Schritte/mm
Für einen Verfahrweg von 10 mm werden damit vorgegeben:
640 × 10 = 6.400 Schrittimpulse
Die rechnerische Wegauflösung beträgt:
1 ÷ 640 = 0,0015625 mm pro Schrittimpuls
Dieser Wert ist eine theoretische Ansteuerungsauflösung. Er ist kein Nachweis, dass die Maschine auf etwa 1,6 µm genau positioniert.
Bei einer zusätzlichen Übersetzung muss deren Verhältnis in die Berechnung einbezogen werden.
Drehzahl und Impulsfrequenz
Die erforderliche Impulsfrequenz hängt von Drehzahl und eingestellter Schrittzahl ab:
Impulsfrequenz = Drehzahl × Schritte pro Umdrehung ÷ 60
Beispiel
Ein Motor soll mit 600 U/min laufen. Die Einstellung beträgt 3.200 Schritte pro Umdrehung.
600 × 3.200 ÷ 60 = 32.000 Hz
Die Steuerung muss somit 32 kHz ausgeben können.
Bei einer Spindelsteigung von 5 mm ergibt sich dabei ein theoretischer Vorschub von:
600 × 5 = 3.000 mm/min
Eine höhere Mikroschrittauflösung benötigt bei gleicher Geschwindigkeit eine höhere Impulsfrequenz.
Was bedeutet das Haltemoment?
Das Haltemoment beschreibt das maximale statische Drehmoment, mit dem ein bestromter Motor seine Position unter den angegebenen Bedingungen halten kann.
Es wird üblicherweise für den Stillstand bei einem festgelegten Phasenstrom angegeben.
Das Haltemoment darf nicht mit dem verfügbaren Drehmoment während einer Bewegung gleichgesetzt werden.
Ein stromloser Permanentmagnet- oder Hybrid-Schrittmotor kann ein Rastmoment besitzen. Dieses ersetzt jedoch weder das bestromte Haltemoment noch eine mechanische Haltebremse.
Warum nimmt das Drehmoment bei höherer Drehzahl ab?
Die Motorwicklungen besitzen eine Induktivität. Der Strom kann deshalb nicht beliebig schnell ansteigen.
Mit zunehmender Drehzahl bleibt weniger Zeit für den Stromaufbau. Zusätzlich wirkt die durch die Drehbewegung erzeugte Gegenspannung.
Das verfügbare Drehmoment nimmt daher bei üblichen Schrittmotorantrieben mit steigender Drehzahl häufig deutlich ab.
Für die Auswahl ist die Drehmoment-Drehzahl-Kennlinie der konkreten Motor-Treiber-Kombination entscheidend. Die Angabe des Haltemoments allein reicht nicht aus.
Welche Aufgabe übernimmt der Schrittmotortreiber?
Der Schrittmotortreiber stellt die erforderlichen Wicklungsströme bereit und setzt die Bewegungsvorgaben der Steuerung um.
Typische Funktionen sind:
- Stromregelung
- Verarbeitung der Schrittimpulse
- Auswertung des Richtungssignals
- Mikroschrittbetrieb
- Reduzierung des Stillstandsstroms
- Schutz- und Diagnosefunktionen, abhängig vom Gerät
Bei einer verbreiteten Schritt-Richtungs-Schnittstelle werden folgende Signale verwendet:
| Signal | Funktion |
|---|---|
| STEP beziehungsweise PUL | Schrittimpulse |
| DIR | Drehrichtung |
| ENABLE beziehungsweise ENA | Freigabe oder Sperrung, abhängig vom Treiber |
Signalpegel, Mindestimpulsdauer und zeitlicher Abstand zwischen Richtungswechsel und Schrittimpuls müssen zu den Herstellerangaben passen.
Versorgungsspannung und Motorstrom
Die Versorgungsspannung des Treibers und die rechnerische Wicklungsspannung des Motors sind unterschiedliche Größen.
Stromgeregelte Treiber können mit einer Versorgungsspannung arbeiten, die deutlich über dem Produkt aus Wicklungswiderstand und Nennstrom liegt. Der Treiber begrenzt dabei den Wicklungsstrom.
Eine höhere geeignete Versorgungsspannung kann einen schnelleren Stromaufbau und damit bessere Drehmomenteigenschaften bei höherer Drehzahl ermöglichen. Die zulässigen Spannungsgrenzen von Treiber und Motorisolierung müssen eingehalten werden.
Beim Einstellen des Stroms muss außerdem unterschieden werden zwischen:
- Spitzenstrom
- Effektivstrom beziehungsweise RMS-Strom
Die Zahlenwerte sind nicht unmittelbar gleichzusetzen. Maßgebend sind die Angaben von Motor und Treiber.
Was sind Schrittverluste?
Ein Schrittverlust entsteht, wenn der Motor den vorgegebenen Bewegungen nicht korrekt folgt.
Bei einem offenen Antrieb ohne Positionsrückmeldung kann die Steuerung weiterhin eine Position berechnen, die mechanisch nicht erreicht wurde.
Mögliche Ursachen sind:
- zu hohe Beschleunigung
- zu hohe Geschwindigkeit
- zu große Last
- schwergängige Mechanik
- unzureichender Motorstrom
- ungeeignete Versorgung
- Resonanzen
- fehlerhafte Signalübertragung
Eine erneute Referenzfahrt kann den Positionsbezug wiederherstellen. Die Ursache der Abweichung muss trotzdem behoben werden.
Warum sind Beschleunigungsrampen wichtig?
Motor, Kupplung, Spindel und bewegte Maschinenteile besitzen eine Massenträgheit.
Der Motor muss zusätzlich zum Drehmoment für Reibung und Arbeitslast das Drehmoment für die Beschleunigung bereitstellen.
Ein direkter Start mit hoher Schrittfrequenz kann den Motor überfordern. Geeignete Beschleunigungs- und Bremsrampen ermöglichen einen kontrollierten Übergang zwischen Stillstand und Arbeitsgeschwindigkeit.
Open-Loop und Closed-Loop
Open-Loop-Schrittmotor
Ein Open-Loop-System arbeitet ohne Rückmeldung der tatsächlichen Motorposition.
Die Steuerung gibt Bewegungsvorgaben aus und setzt voraus, dass der Motor ihnen folgt.
Closed-Loop-Schrittmotor
Ein Closed-Loop-System verwendet einen Encoder zur Erfassung der Motorposition.
Der Antrieb kann Soll- und Istposition vergleichen und Positionsabweichungen innerhalb seiner Möglichkeiten korrigieren. Je nach System werden größere Abweichungen als Fehler gemeldet.
Eine Rückmeldung an der Motorwelle erkennt allerdings nicht automatisch Spiel, Kupplungsfehler oder Verformungen hinter dem Motor. Dafür wäre eine geeignete Messung an der bewegten Achse erforderlich.
Was bedeutet NEMA 17, NEMA 23 oder NEMA 34?
Die NEMA-Bezeichnung beschreibt eine standardisierte Baugröße beziehungsweise die zugehörigen Befestigungsmaße.
Sie ist keine direkte Angabe der Motorleistung oder des Drehmoments.
Zwei Motoren derselben Baugröße können sich deutlich unterscheiden, beispielsweise hinsichtlich:
- Baulänge
- Wicklung
- Phasenstrom
- Induktivität
- Haltemoment
- Rotorträgheit
- Drehmoment bei Arbeitsdrehzahl
Für die Auswahl müssen deshalb die vollständigen technischen Daten betrachtet werden.
Schrittmotoren in CNC-Maschinen
Schrittmotoren eignen sich für viele Positionieraufgaben an CNC-Maschinen. Die Eignung hängt von der erforderlichen Geschwindigkeit, Dynamik und Belastung ab.
Für einen zuverlässigen Achsantrieb müssen zusammenpassen:
- Motor
- Treiber
- Netzteil
- Steuerung
- Kupplung oder Übersetzung
- Gewindespindel beziehungsweise Zahnriemen
- Lagerung
- Linearführung
Ein größerer Motor löst nicht automatisch jedes Antriebsproblem. Auch dessen Rotorträgheit und Drehmomentverlauf müssen zur Anwendung passen.
Häufige Fehler bei Schrittmotorantrieben
Haltemoment als Arbeitsdrehmoment verwendet
Das Haltemoment beschreibt den Stillstand. Für den Betrieb muss das verfügbare Drehmoment bei der gewünschten Drehzahl geprüft werden.
Mikroschrittauflösung mit Genauigkeit gleichgesetzt
Viele Mikroschritte ergeben eine feine Ansteuerung, aber keine entsprechend garantierte Maschinengenauigkeit.
Beschleunigung zu hoch eingestellt
Die Achse kann Schritte verlieren, obwohl der Motor bei gleichmäßiger Fahrt ausreichend Drehmoment besitzt.
Motorstrom falsch eingestellt
Ein zu niedriger Strom kann das Drehmoment begrenzen. Ein zu hoher Strom kann zu übermäßiger Erwärmung führen.
Wicklungen falsch angeschlossen
Falsch zugeordnete Wicklungsanschlüsse können zu Vibrationen, fehlender Drehbewegung oder fehlerhaftem Lauf führen.
Motorleitung unter Spannung getrennt
Motoranschlüsse dürfen nicht bei eingeschalteter Versorgung umgesteckt werden. Dabei können Spannungsspitzen den Treiber beschädigen.
Häufig gestellte Fragen zum Schrittmotor
Benötigt ein Schrittmotor einen Treiber?
Ja. Er benötigt eine geeignete Ansteuerung seiner Wicklungen. Eine direkte Verbindung mit einem Netzteil ermöglicht keinen kontrollierten Schrittmotorbetrieb.
Kann ein Schrittmotor seine Position halten?
Ja, im bestromten Zustand und innerhalb seines verfügbaren Haltemoments. Für eine vertikale Achse kann zusätzlich eine mechanische Haltebremse erforderlich sein.
Wird ein Schrittmotor im Stillstand warm?
Ja. Auch ohne Drehbewegung kann Strom durch die Wicklungen fließen und Wärme erzeugen. Eine Stillstandsstromabsenkung kann die Erwärmung reduzieren.
Verhindert Closed-Loop jeden Positionsfehler?
Nein. Eine Rückmeldung verbessert die Überwachung und Regelung der Motorposition. Die Leistungsgrenzen des Antriebs und Fehler in der nachfolgenden Mechanik bleiben bestehen.
Sind mehr Mikroschritte immer besser?
Nein. Die Einstellung muss zur gewünschten Laufruhe, Geschwindigkeit und verfügbaren Impulsfrequenz passen.
Wie wird ein Schrittmotor richtig ausgewählt?
Entscheidend sind das erforderliche Drehmoment bei Arbeitsdrehzahl, die Beschleunigung, die Lastträgheit und die passende Motor-Treiber-Kombination.
Kurz erklärt
Ein Schrittmotor setzt elektrische Bewegungsvorgaben in definierte Drehbewegungen um.
Schrittwinkel und Mikroschritte bestimmen die nominelle Ansteuerungsauflösung. Die tatsächliche Genauigkeit hängt zusätzlich von Belastung, Antrieb und Mechanik ab.
Für einen zuverlässigen Betrieb müssen Drehmoment, Drehzahl, Beschleunigung, Stromversorgung und Treibereinstellungen gemeinsam ausgelegt werden.