Rotatorische Bewegung – Drehbewegung um eine Achse
Was ist eine rotatorische Bewegung?
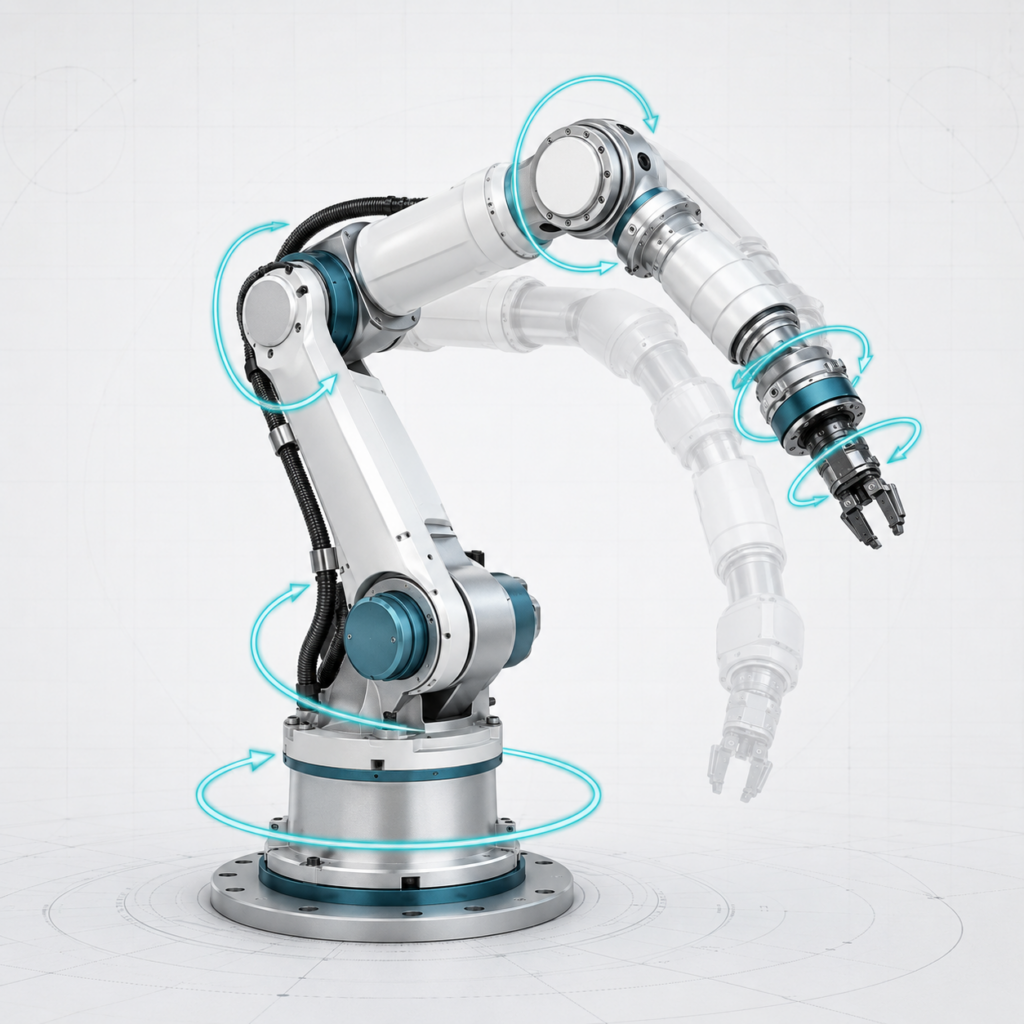
Eine rotatorische Bewegung ist eine Bewegung, bei der sich ein Körper oder Maschinenelement um eine feste oder bewegliche Drehachse dreht. Sie wird deshalb auch als Drehbewegung oder Rotation bezeichnet.
Jeder Punkt des rotierenden Körpers bewegt sich dabei auf einer Kreisbahn um die Drehachse. Punkte mit einem größeren Abstand zur Drehachse legen bei derselben Drehung einen längeren Weg zurück als Punkte in der Nähe der Achse.
Rotatorische Bewegungen treten in Werkzeugmaschinen unter anderem auf bei:
- Arbeitsspindeln
- Frässpindeln
- Drehspindeln
- Rundtischen
- Schwenktischen
- Drehachsen
- Werkzeugrevolvern
- angetriebenen Werkzeugen
- Robotergelenken
- Getrieben
- Kugelgewindetrieben
- Werkzeugwechslern
In CNC-Maschinen können rotatorische Bewegungen sowohl die eigentliche Schnittbewegung als auch eine Positionier- oder Vorschubbewegung darstellen.
Unterschied zwischen rotatorischer und linearer Bewegung
Bei einer linearen Bewegung bewegt sich ein Körper entlang einer geraden Strecke.
Beispiele sind:
- Bewegung der X-Achse
- Bewegung der Y-Achse
- Bewegung der Z-Achse
- Zustellung eines Werkzeugs
- Vorschub eines Maschinentischs
Bei einer rotatorischen Bewegung dreht sich ein Körper dagegen um eine Achse.
Beispiele sind:
- Drehung einer Frässpindel
- Rotation eines Werkstücks beim Drehen
- Schwenken eines Rundtischs
- Drehen einer C-Achse
- Schwenken eines Fräskopfs
Die Position einer Linearachse wird normalerweise in Millimetern angegeben. Die Position einer Drehachse wird dagegen meistens in Grad beschrieben.
Kreisbewegung und rotatorische Bewegung
Kreisbewegung und rotatorische Bewegung werden häufig gleichgesetzt, beschreiben jedoch nicht immer denselben Vorgang.
Bei einer rotatorischen Bewegung dreht sich ein Körper um seine eigene Achse. Bei einer Kreisbewegung bewegt sich ein Punkt oder Körper auf einer Kreisbahn um ein Zentrum.
Beispiel:
Ein Fräser dreht sich um seine eigene Längsachse. Dies ist eine rotatorische Bewegung.
Fährt der Fräser gleichzeitig eine kreisförmige Kontur, bewegt sich sein Mittelpunkt auf einer Kreisbahn. Dies ist eine Kreisbewegung beziehungsweise Kreisinterpolation.
Ein Werkzeug kann daher gleichzeitig:
- um seine eigene Achse rotieren
- sich linear durch den Raum bewegen
- einer kreisförmigen Werkzeugbahn folgen
Drehachse
Die Drehachse ist die gedachte oder konstruktiv festgelegte Linie, um die eine Rotation stattfindet.
Bei einer idealen rotatorischen Bewegung bleibt die Drehachse während der Bewegung unverändert.
Beispiele:
- Mittelpunkt einer Maschinenspindel
- Achse eines Rundtischs
- Drehachse eines Werkstückfutters
- Schwenkachse eines Fräskopfs
- Rotationsachse eines Werkzeugrevolvers
Die Genauigkeit der Drehachse ist für die Fertigungsqualität von großer Bedeutung. Rundlauf-, Planlauf- und Winkelfehler können direkt auf das Werkstück übertragen werden.
Drehrichtung
Eine rotatorische Bewegung kann in zwei Richtungen erfolgen:
- im Uhrzeigersinn
- gegen den Uhrzeigersinn
Die Drehrichtung muss immer aus einer eindeutig festgelegten Blickrichtung beurteilt werden.
Bei CNC-Spindeln werden häufig folgende M-Befehle verwendet:
M03: Spindeldrehung im RechtslaufM04: Spindeldrehung im LinkslaufM05: Spindelstopp
Die tatsächliche Drehrichtung muss anhand der Spindelorientierung und Maschinenbeschreibung beurteilt werden.
Bei CNC-Drehachsen wird die positive Drehrichtung normalerweise nach der Rechte-Hand-Regel bestimmt.
Rechte-Hand-Regel
Mit der Rechte-Hand-Regel lässt sich die positive Drehrichtung um eine Achse bestimmen.
Dabei zeigt der Daumen der rechten Hand in die positive Richtung der betreffenden Linearachse. Die gekrümmten Finger zeigen dann die positive Drehrichtung der zugehörigen Drehachse an.
Bei einer CNC-Maschine gilt typischerweise:
- A-Achse dreht um die X-Achse
- B-Achse dreht um die Y-Achse
- C-Achse dreht um die Z-Achse
Die tatsächliche Bewegung kann aus Sicht des Bedieners anders erscheinen, wenn sich nicht das Werkzeug, sondern der Maschinentisch oder das Werkstück bewegt. Maßgeblich ist die in der Maschinenbeschreibung festgelegte Achsdefinition.
Rotatorische CNC-Achsen
Zusätzliche rotatorische CNC-Achsen erweitern die Bearbeitungsmöglichkeiten einer Werkzeugmaschine.
A-Achse
Die A-Achse beschreibt eine Drehung um die X-Achse.
Sie kann beispielsweise ausgeführt sein als:
- schwenkbarer Maschinentisch
- Teilapparat
- Rundachse
- Drehachse einer Vorrichtung
B-Achse
Die B-Achse beschreibt eine Drehung um die Y-Achse.
Sie wird häufig eingesetzt bei:
- schwenkbaren Fräsköpfen
- Fünfachs-Bearbeitungszentren
- Dreh-Fräszentren
- Schwenktischen
C-Achse
Die C-Achse beschreibt eine Drehung um die Z-Achse.
Bei einer Drehmaschine kann die Hauptspindel als positionierbare C-Achse eingesetzt werden. Dadurch lassen sich mit angetriebenen Werkzeugen Bohrungen, Nuten, Flächen und Konturen an bestimmten Winkelpositionen fertigen.
Positionierende und simultane Drehachsen
Eine CNC-Drehachse kann unterschiedlich eingesetzt werden.
Positionierende Drehachse
Die Achse fährt zunächst auf einen bestimmten Winkel und wird anschließend geklemmt. Die eigentliche Bearbeitung erfolgt danach mit den Linearachsen.
Beispiel:
A90
Die A-Achse wird auf 90 Grad positioniert. Anschließend kann eine Seitenfläche bearbeitet werden.
Diese Bearbeitungsart wird häufig als:
- indexierte Bearbeitung
- Stellachsbearbeitung
- 3+1-Achs-Bearbeitung
- 3+2-Achs-Bearbeitung
bezeichnet.
Simultane Drehachse
Bei der simultanen Bearbeitung bewegt sich die Drehachse während des Zerspanungsvorgangs gemeinsam mit den Linearachsen.
Dies wird beispielsweise verwendet bei:
- Fünfachs-Simultanfräsen
- umlaufenden Konturen
- Turbinenschaufeln
- Impellern
- Freiformflächen
- Gravuren auf Zylindern
- spiralförmigen Nuten
Die CNC-Steuerung muss die Bewegungen aller beteiligten Achsen zeitlich genau aufeinander abstimmen.
Endlose und begrenzte Drehachsen
Endlos drehende Achse
Eine endlos drehende Achse kann mehrere vollständige Umdrehungen ausführen.
Typische Anwendungen sind:
- C-Achsen
- Rundtische
- Drehspindeln
- Wickelbewegungen
- Zylinderbearbeitung
Die Winkelposition kann dabei beispielsweise über 360 Grad hinaus programmiert werden, sofern Steuerung und Maschine dies unterstützen.
Begrenzte Schwenkachse
Eine Schwenkachse besitzt einen begrenzten Winkelbereich.
Beispiel:
B-120° bis B+30°
Die Grenzen entstehen unter anderem durch:
- mechanische Anschläge
- Kabel und Versorgungsleitungen
- Schwenkkonstruktion
- Maschinenverkleidung
- Kollisionsbereiche
Vor einer Schwenkbewegung müssen die Achsgrenzen und möglichen Kollisionen berücksichtigt werden.
Winkel und Winkelposition
Die Position einer Drehachse wird normalerweise in Grad angegeben.
Eine vollständige Umdrehung entspricht:
[
360^\circ
]
Weitere wichtige Winkel sind:
- Viertelumdrehung: 90°
- halbe Umdrehung: 180°
- dreiviertel Umdrehung: 270°
- vollständige Umdrehung: 360°
Abhängig von der Steuerung können Winkel positiv oder negativ programmiert werden.
Beispiel:
C90
C-90
Die beiden Befehle beschreiben Winkelpositionen in unterschiedlichen Drehrichtungen.
Ob die Maschine den kürzesten Weg oder eine festgelegte Drehrichtung verwendet, hängt von Steuerung, Achsmodus und Programmierung ab.
Absolute Winkelprogrammierung
Bei der Absolutprogrammierung werden Winkelpositionen auf den Nullpunkt der Drehachse bezogen.
Beispiel:
G90
C0
C90
C180
C270
Die C-Achse fährt nacheinander auf die absoluten Winkelpositionen 0°, 90°, 180° und 270°.
Inkrementale Winkelprogrammierung
Bei der Inkrementalprogrammierung wird jeweils die Winkeländerung von der aktuellen Position aus angegeben.
Beispiel:
G91
C90
C90
C90
C90
Die C-Achse dreht sich bei jedem Satz um weitere 90 Grad.
Nach vier Bewegungen wurde insgesamt eine vollständige Umdrehung ausgeführt.
Ein versehentlich aktiver Inkrementalmodus kann zu unerwarteten Drehbewegungen führen.
Drehzahl
Die Drehzahl beschreibt, wie viele vollständige Umdrehungen ein Körper innerhalb einer bestimmten Zeit ausführt.
Sie wird meistens in Umdrehungen pro Minute angegeben:
[
n = \text{min}^{-1}
]
oder umgangssprachlich:
U/min
Beispiel:
n = 3000 min⁻¹
Die Spindel führt 3.000 vollständige Umdrehungen pro Minute aus.
In einem CNC-Programm kann die Drehzahl beispielsweise folgendermaßen vorgegeben werden:
S3000 M03
Winkelgeschwindigkeit
Die Winkelgeschwindigkeit beschreibt, wie schnell sich der Drehwinkel verändert.
Sie wird in Radiant pro Sekunde angegeben:
[
\omega = \frac{2 \times \pi \times n}{60}
]
Dabei gilt:
- (\omega): Winkelgeschwindigkeit in rad/s
- (n): Drehzahl in min⁻¹
- (\pi): Kreiszahl, ungefähr 3,1416
Bei einer Drehzahl von 3.000 min⁻¹ ergibt sich:
[
\omega = \frac{2 \times \pi \times 3000}{60}
]
[
\omega \approx 314{,}16\ \text{rad/s}
]
Umfangsgeschwindigkeit
Bei einer Rotation besitzen Punkte mit unterschiedlichem Abstand zur Drehachse unterschiedliche Bahngeschwindigkeiten.
Die Umfangsgeschwindigkeit ergibt sich aus:
[
v = \omega \times r
]
Dabei gilt:
- (v): Umfangsgeschwindigkeit
- (\omega): Winkelgeschwindigkeit
- (r): Abstand des betrachteten Punktes zur Drehachse
Je größer der Radius ist, desto größer ist bei gleicher Drehzahl die Umfangsgeschwindigkeit.
In der Zerspanung wird dieser Zusammenhang über die Schnittgeschwindigkeit beschrieben:
[
v_c = \frac{\pi \times d \times n}{1000}
]
Dabei gilt:
- (v_c): Schnittgeschwindigkeit in m/min
- (d): Werkzeug- oder Werkstückdurchmesser in mm
- (n): Drehzahl in min⁻¹
Berechnung der Drehzahl
Wird die gewünschte Schnittgeschwindigkeit vorgegeben, kann die erforderliche Drehzahl berechnet werden:
[
n = \frac{v_c \times 1000}{\pi \times d}
]
Beispiel:
Ein Fräser mit einem Durchmesser von 20 mm soll mit einer Schnittgeschwindigkeit von 200 m/min eingesetzt werden.
[
n = \frac{200 \times 1000}{\pi \times 20}
]
[
n \approx 3183\ \text{min}^{-1}
]
Die berechnete Drehzahl muss an Maschine, Werkzeug, Werkstoff, Spannung und Bearbeitungsbedingungen angepasst werden.
Drehmoment
Das Drehmoment beschreibt die Drehwirkung einer Kraft.
Es wird berechnet mit:
[
M = F \times r
]
Dabei gilt:
- (M): Drehmoment in Newtonmeter
- (F): wirkende Kraft in Newton
- (r): wirksamer Hebelarm in Metern
Ein hohes Drehmoment ist besonders wichtig bei:
- großen Werkzeugdurchmessern
- niedrigen Spindeldrehzahlen
- schweren Schruppbearbeitungen
- großen Schnitttiefen
- Gewindebearbeitungen
- angetriebenen Werkzeugen
Drehzahl und Drehmoment sind nicht unabhängig voneinander. Werkzeugmaschinenspindeln können ihr maximales Drehmoment häufig nur in bestimmten Drehzahlbereichen bereitstellen.
Leistung einer rotatorischen Bewegung
Die mechanische Leistung einer rotatorischen Bewegung lässt sich aus Drehmoment und Winkelgeschwindigkeit berechnen:
[
P = M \times \omega
]
Dabei gilt:
- (P): Leistung in Watt
- (M): Drehmoment in Newtonmeter
- (\omega): Winkelgeschwindigkeit in rad/s
Alternativ kann die Leistung bei bekannter Drehzahl näherungsweise berechnet werden mit:
[
P = \frac{M \times n}{9550}
]
Dabei ergibt sich P in Kilowatt, wenn M in Newtonmeter und n in Umdrehungen pro Minute eingesetzt werden.
Rotatorische Bewegung beim Fräsen
Beim Fräsen führt das Werkzeug die rotatorische Hauptbewegung aus. Die Schneiden des Fräsers bewegen sich dabei auf Kreisbahnen um die Werkzeugachse.
Gleichzeitig erfolgt eine Vorschubbewegung zwischen Werkzeug und Werkstück.
Das Zusammenspiel aus Rotation und Vorschub erzeugt den Span.
Wichtige Einflussgrößen sind:
- Spindeldrehzahl
- Schnittgeschwindigkeit
- Werkzeugdurchmesser
- Schneidenzahl
- Vorschub pro Zahn
- Vorschubgeschwindigkeit
- radiale Zustellung
- axiale Zustellung
Bei einem mehrschneidigen Fräser tritt jede Schneide während einer Umdrehung nacheinander in den Werkstoff ein.
Rotatorische Bewegung beim Drehen
Beim Drehen führt normalerweise das Werkstück die rotatorische Hauptbewegung aus. Das Drehwerkzeug bewegt sich entlang der X- und Z-Achse.
Die Schnittgeschwindigkeit hängt vom aktuellen Werkstückdurchmesser ab.
Beim Plandrehen nimmt der Durchmesser in Richtung Werkstückmitte ab. Bei konstanter Drehzahl sinkt deshalb auch die Schnittgeschwindigkeit.
Viele CNC-Drehmaschinen verwenden eine konstante Schnittgeschwindigkeit. Die Steuerung erhöht dabei die Drehzahl, wenn sich das Werkzeug der Drehachse nähert.
Typische Befehle sind abhängig von der Steuerung:
- konstante Drehzahl
- konstante Schnittgeschwindigkeit
- maximale Drehzahlbegrenzung
Rotatorische Bewegung bei Rundtischen
Ein CNC-Rundtisch dreht das Werkstück um eine definierte Achse.
Er kann verwendet werden für:
- Bearbeitung mehrerer Werkstückseiten
- Lochbilder auf einem Kreis
- Fräsen von Flächen
- Gravieren auf Zylindern
- Bearbeitung von Zahnrädern
- spiralförmige Nuten
- simultane Vierachsbearbeitung
- Fünfachsbearbeitung
Nach einer Positionierbewegung wird der Rundtisch häufig hydraulisch, pneumatisch oder mechanisch geklemmt. Dadurch erhöht sich die Steifigkeit während der Bearbeitung.
Rotatorische Bewegung bei Schwenkköpfen
Bei Maschinen mit schwenkbarer Werkzeugspindel wird die Orientierung des Werkzeugs durch eine Drehachse verändert.
Der Schwenkkopf ermöglicht:
- Bearbeitung schräger Flächen
- Bohren unter einem Winkel
- Mehrseitenbearbeitung
- kurze Werkzeugauskragungen
- bessere Zugänglichkeit
- Fünfachsbearbeitung
Die Steuerung muss dabei die Lage der Werkzeugspitze während der Schwenkbewegung berücksichtigen. Diese Funktion wird häufig als Werkzeugspitzenpunktführung oder Tool Center Point Control bezeichnet.
Rotatorische Bewegung bei Werkzeugrevolvern
Ein Werkzeugrevolver dreht sich um seine Revolverachse, um das gewünschte Werkzeug in Arbeitsposition zu bringen.
Der Ablauf besteht typischerweise aus:
- Revolver entriegeln
- Revolver drehen
- Werkzeugstation positionieren
- Revolver verriegeln
- Verriegelung kontrollieren
Die Drehbewegung erfolgt normalerweise automatisch durch die CNC-Steuerung.
Eine fehlerhafte Positionierung oder Verriegelung kann schwere Kollisionen verursachen.
Angetriebene Werkzeuge
Bei CNC-Drehmaschinen können Werkzeuge im Revolver über einen eigenen Antrieb rotieren.
Diese angetriebenen Werkzeuge ermöglichen:
- Bohren außerhalb der Drehachse
- Fräsen von Flächen
- Herstellen von Nuten
- Gravieren
- Gewindefräsen
- Querbohrungen
- Stirnseitenbearbeitung
Die rotatorische Bewegung des Werkzeugs wird mit der Position der Spindel- beziehungsweise C-Achse kombiniert.
Rotatorischer Vorschub
Bei einer CNC-Drehachse kann die Geschwindigkeit als Winkeländerung pro Zeit angegeben werden.
Beispiel:
F300
Abhängig von Steuerung und aktivem Vorschubmodus kann dies bei einer Drehachse einen Winkelvorschub in Grad pro Minute darstellen.
Die tatsächliche Bahngeschwindigkeit am Werkstück hängt jedoch zusätzlich vom Radius ab.
Bei einem kleinen Radius erzeugt derselbe Winkelvorschub eine geringere Umfangsgeschwindigkeit als bei einem großen Radius.
Dies ist besonders bei simultanen Linear- und Drehachsenbewegungen wichtig.
Umrechnung von Winkel- in Umfangsweg
Der Umfangsweg eines Punktes lässt sich berechnen mit:
[
s = \frac{\alpha}{360^\circ} \times 2 \times \pi \times r
]
Dabei gilt:
- (s): zurückgelegter Umfangsweg
- (\alpha): Drehwinkel in Grad
- (r): Radius
Beispiel:
Ein Punkt liegt 100 mm von der Drehachse entfernt und wird um 90° gedreht.
[
s = \frac{90^\circ}{360^\circ} \times 2 \times \pi \times 100
]
[
s \approx 157{,}1\ \text{mm}
]
Ein Punkt mit einem Radius von 200 mm würde bei derselben Winkelbewegung den doppelten Weg zurücklegen.
Interpolation rotatorischer Achsen
Bei einer interpolierten Bewegung steuert die CNC mehrere Achsen so, dass sie ihre Zielpositionen gleichzeitig erreichen.
Beispiel:
G01 X100 C90 F500
Die X-Achse und die C-Achse bewegen sich gemeinsam zu ihren programmierten Zielpositionen.
Die Steuerung muss dabei lineare Wege in Millimetern und rotatorische Wege in Grad miteinander koordinieren.
Moderne CNC-Steuerungen berechnen daraus eine zusammenhängende Werkzeugbewegung. Die genaue Vorschubinterpretation ist steuerungsabhängig.
Zylinderinterpolation
Bei der Zylinderinterpolation wird eine ebene Kontur auf die Mantelfläche eines Zylinders übertragen.
Dabei werden eine lineare Achse und eine Drehachse miteinander gekoppelt.
Typische Anwendungen sind:
- Gravuren auf Wellen
- Nuten auf Zylindern
- Schrift auf Rundteilen
- umlaufende Konturen
- Bohrbilder auf Mantelflächen
Die CNC-Steuerung rechnet die programmierte lineare Kontur automatisch in Winkelbewegungen der Drehachse um.
Polarinterpolation
Bei der Polarinterpolation wird eine Kombination aus Linear- und Drehachsen so umgerechnet, dass Konturen auf der Stirnseite eines Drehteils programmiert werden können.
Sie wird häufig bei CNC-Drehmaschinen mit C-Achse und angetriebenen Werkzeugen verwendet.
Mögliche Bearbeitungen sind:
- Stirnflächen
- Nuten
- Mehrkante
- Schlüsselflächen
- Bohrbilder
- Konturen
Die benötigten G-Befehle unterscheiden sich je nach Steuerung.
Rotatorische Achsen bei Fünfachsbearbeitung
Bei einer Fünfachsmaschine werden drei Linearachsen und zwei Drehachsen miteinander kombiniert.
Mögliche Achsanordnungen sind:
- Schwenkkopf und Rundtisch
- zwei Drehachsen im Tisch
- zwei Drehachsen im Fräskopf
- Schwenkrundtisch
- Gabelkopf
Die Drehachsen verändern die Orientierung von Werkzeug und Werkstück zueinander.
Dadurch können:
- mehrere Werkstückseiten bearbeitet
- Hinterschneidungen erreicht
- Werkzeuge kürzer gespannt
- komplexe Freiformflächen hergestellt
- Anstellwinkel optimiert werden
Bei der Simultanbearbeitung müssen alle fünf Achsen kontinuierlich und zeitlich abgestimmt bewegt werden.
Kinematik und Drehzentrum
Das Drehzentrum ist der geometrische Mittelpunkt einer rotatorischen Maschinenachse.
Für eine genaue Bearbeitung muss die CNC-Steuerung dessen Lage kennen.
Wichtige Größen sind:
- Position des Drehzentrums
- Richtung der Drehachse
- Abstand zu anderen Achsen
- Winkelnullpunkt
- Schwenkradius
- Werkzeuglänge
- Werkstücknullpunkt
Ein Fehler im Drehzentrum führt zu Positionsabweichungen, die mit zunehmendem Abstand und Schwenkwinkel größer werden können.
Klemmung einer Drehachse
Viele Drehachsen werden nach dem Positionieren geklemmt.
Mögliche Klemmverfahren sind:
- hydraulische Klemmung
- pneumatische Klemmung
- mechanische Klemmung
- elektromagnetische Klemmung
- Halten durch den Servoantrieb
Die Klemmung erhöht die Steifigkeit und verhindert, dass sich die Achse unter den Bearbeitungskräften bewegt.
Bei simultanen Drehbewegungen kann die Achse nicht dauerhaft mechanisch geklemmt sein. In diesem Fall muss der Servoantrieb die Position während der Bearbeitung halten.
Spiel und Umkehrspiel
Mechanische Übertragungselemente können ein Umkehrspiel besitzen. Bei einem Drehrichtungswechsel entsteht dadurch eine kleine Bewegung, bevor die Abtriebsseite tatsächlich folgt.
Mögliche Ursachen sind:
- Zahnradspiel
- Getriebespiel
- Verschleiß
- Lagerluft
- elastische Verformung
- lose Verbindungen
Umkehrspiel kann zu Konturfehlern und sichtbaren Übergängen führen.
Moderne Direktantriebe und vorgespannte Getriebe reduzieren dieses Problem. Zusätzlich kann eine CNC-Steuerung eine elektronische Umkehrspielkompensation verwenden.
Rundlauf und Planlauf
Bei rotierenden Spindeln und Rundtischen sind Rundlauf und Planlauf wichtige Genauigkeitsmerkmale.
Rundlauf
Der Rundlauf beschreibt die radiale Abweichung einer rotierenden Fläche oder eines Werkzeugs von der idealen Drehachse.
Planlauf
Der Planlauf beschreibt die axiale Abweichung einer Stirnfläche während der Rotation.
Ursachen für Abweichungen können sein:
- verschmutzte Spannflächen
- beschädigte Werkzeugaufnahmen
- falsch gespannte Werkstücke
- verschlissene Lager
- beschädigte Spannfutter
- verbogene Werkzeuge
- fehlerhafte Montage
Rotatorische Trägheit
Ein rotierender Körper widersetzt sich einer Änderung seiner Drehgeschwindigkeit. Diese Eigenschaft wird durch das Massenträgheitsmoment beschrieben.
Große oder schwere Rundtische benötigen mehr Antriebsmoment, um beschleunigt oder abgebremst zu werden.
Das Massenträgheitsmoment hängt ab von:
- Masse
- Masseverteilung
- Abstand der Masse zur Drehachse
- Form des Körpers
Eine weit außen liegende Masse beeinflusst die Trägheit stärker als dieselbe Masse in der Nähe der Drehachse.
Bei hohen Beschleunigungen müssen Werkstück, Vorrichtung und Spannmittel sicher befestigt sein.
Unwucht
Eine Unwucht entsteht, wenn die Masse eines rotierenden Körpers nicht gleichmäßig um die Drehachse verteilt ist.
Mögliche Folgen sind:
- Vibrationen
- Lärm
- schlechte Oberflächen
- erhöhte Lagerbelastung
- Werkzeugverschleiß
- begrenzte Drehzahl
- Schäden an der Spindel
Unwucht ist besonders kritisch bei:
- hohen Drehzahlen
- großen Werkzeugen
- asymmetrischen Werkstücken
- langen Werkzeugaufnahmen
- schweren Spannmitteln
Werkzeuge und Werkstückspannungen müssen für die vorgesehene Drehzahl geeignet sein.
Sicherheit bei rotatorischen Bewegungen
Rotatorische Bewegungen können erhebliche Energien und Kräfte erzeugen.
Besondere Gefahren sind:
- herausgeschleuderte Werkstücke
- gelöste Werkzeuge
- Späneflug
- Einziehen von Kleidung
- Berührung rotierender Teile
- Kollisionen von Drehachsen
- Überschreiten zulässiger Drehzahlen
- Unwucht
- unzureichende Klemmung
- große Schwenkbereiche
Vor dem Start einer Rotation müssen unter anderem geprüft werden:
- Werkstückspannung
- Werkzeugspannung
- zulässige Drehzahl
- Drehrichtung
- Rundlauf
- Achsgrenzen
- Spannmittel
- Werkzeugauskragung
- Freiraum
- geschlossene Schutztür
Niemals dürfen rotierende Bauteile oder Werkzeuge mit der Hand berührt werden.
Häufige Fehler bei rotatorischen Bewegungen
Falsche Drehrichtung
Eine ungeeignete Drehrichtung kann Werkzeugschäden, schlechte Bearbeitung oder ein Lösen von Bauteilen verursachen.
Falscher Winkelnullpunkt
Ist die Drehachse nicht korrekt referenziert, entstehen Winkelfehler und falsch positionierte Bearbeitungen.
Verwechslung von absoluter und inkrementaler Eingabe
Ein absoluter Winkel wird als Winkeländerung interpretiert oder umgekehrt.
Ungeeigneter Rotationsweg
Die Achse fährt den langen Weg oder überschreitet dabei einen zulässigen Schwenkbereich.
Kollision beim Schwenken
Werkzeug, Werkstück, Spindel, Tisch oder Spannmittel können während der Drehbewegung kollidieren.
Drehachse nicht geklemmt
Bei einer positionierten Bearbeitung kann eine fehlende Klemmung zu Maßfehlern und Vibrationen führen.
Unzulässige Drehzahl
Werkzeug, Spannfutter oder Werkstück werden über ihrer zulässigen Drehzahl betrieben.
Falsches Drehzentrum
Eine fehlerhafte Maschinenkinematik verursacht Positionsabweichungen bei geschwenkter Bearbeitung.
Unzureichende Werkstückspannung
Fliehkräfte und wechselnde Bearbeitungskräfte können das Werkstück lösen.
Rotatorische Bewegung in der Automation
Rotatorische Bewegungen kommen auch in automatisierten Fertigungssystemen vor.
Beispiele sind:
- Robotergelenke
- Schwenkgreifer
- Drehtische
- Palettenwechsler
- Werkzeugmagazine
- Revolver
- Werkstückwender
- Positioniereinrichtungen
Bei automatisierten Abläufen müssen Drehwinkel, Endpositionen, Freigaben und Rückmeldesignale eindeutig überwacht werden.
Eine Bewegung darf normalerweise erst beginnen, wenn die vorherige Baugruppe ihre sichere Position bestätigt hat.
Abgrenzung wichtiger Bewegungsarten
| Bewegungsart | Beschreibung |
|---|---|
| Lineare Bewegung | Bewegung entlang einer geraden Achse |
| Rotatorische Bewegung | Drehung eines Körpers um eine Achse |
| Kreisbewegung | Bewegung eines Punktes auf einer Kreisbahn |
| Schwenkbewegung | Begrenzte Drehung zwischen Winkelpositionen |
| Oszillierende Bewegung | Wiederholte Bewegung zwischen zwei Richtungen |
| Helikale Bewegung | Kombination aus Rotation und linearer Bewegung |
| Interpolierte Bewegung | Zeitlich koordinierte Bewegung mehrerer CNC-Achsen |
Bedeutung in der CNC-Technik
Rotatorische Bewegungen gehören zu den grundlegenden Bewegungsarten moderner CNC-Maschinen.
Sie ermöglichen:
- Erzeugung der Schnittbewegung
- genaue Spindelpositionierung
- Mehrseitenbearbeitung
- Vier- und Fünfachsbearbeitung
- Bearbeitung von Rundteilen
- Einsatz angetriebener Werkzeuge
- Werkzeugwechsel
- automatische Werkstückhandhabung
- komplexe simultane Werkzeugwege
Die Genauigkeit einer rotatorischen Bewegung hängt von Antrieb, Messsystem, Lagerung, Getriebe, Klemmung und CNC-Regelung ab.
Fazit
Eine rotatorische Bewegung ist die Drehung eines Körpers um eine festgelegte Achse. Jeder Punkt des Körpers bewegt sich dabei auf einer Kreisbahn, wobei die Umfangsgeschwindigkeit mit dem Abstand zur Drehachse zunimmt.
In CNC-Maschinen tritt Rotation als Spindelbewegung, Rundtischbewegung, Schwenkbewegung oder gesteuerte A-, B- und C-Achse auf. Sie kann der Zerspanung, Positionierung oder gleichzeitigen Mehrachsbearbeitung dienen.
Für eine sichere und genaue rotatorische Bewegung müssen Drehrichtung, Winkelposition, Drehzahl, Drehmoment, Drehzentrum, Achsgrenzen, Klemmung und Kollisionsräume korrekt berücksichtigt werden.